5 / Construire un système de RV5.1 Capture des mouvements

5

Construire un système de RV

Capture des mouvements et restitutions sensorielles

Étienne Peillard
IMT Atlantique

5 / Construire un système de RV5.1 Capture des mouvements

Plan du cours

Capture des mouvements

5.1

Restitutions sensorielles

5.2

5 / Construire un système de RVPartie 1 sur 2

5.1

Capture des mouvements

5 / Construire un système de RV5.1 Capture des mouvements

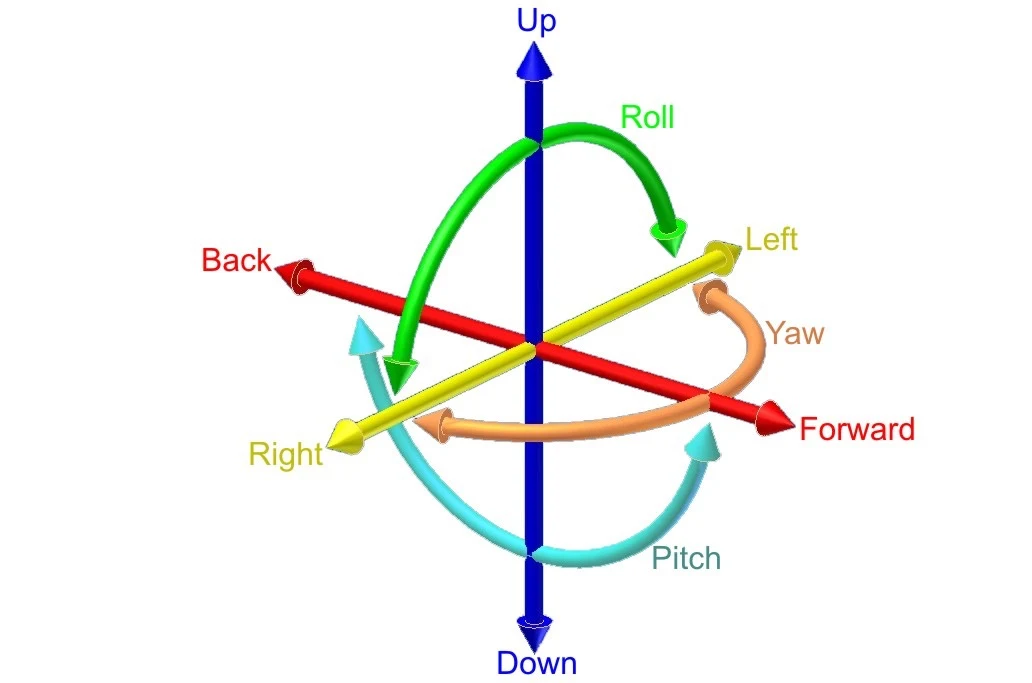
Six degrés de liberté

Translation

Gauche/droite, haut/bas, avant/arrière

Rotation

Lacet, tangage et roulis

Axes de position et d'orientation
5 / Construire un système de RV5.1 Capture des mouvements

Suivi mécanique

Telepresence Mobile Robot (1991)

SPIDAR-8

5 / Construire un système de RV5.1 Capture des mouvements

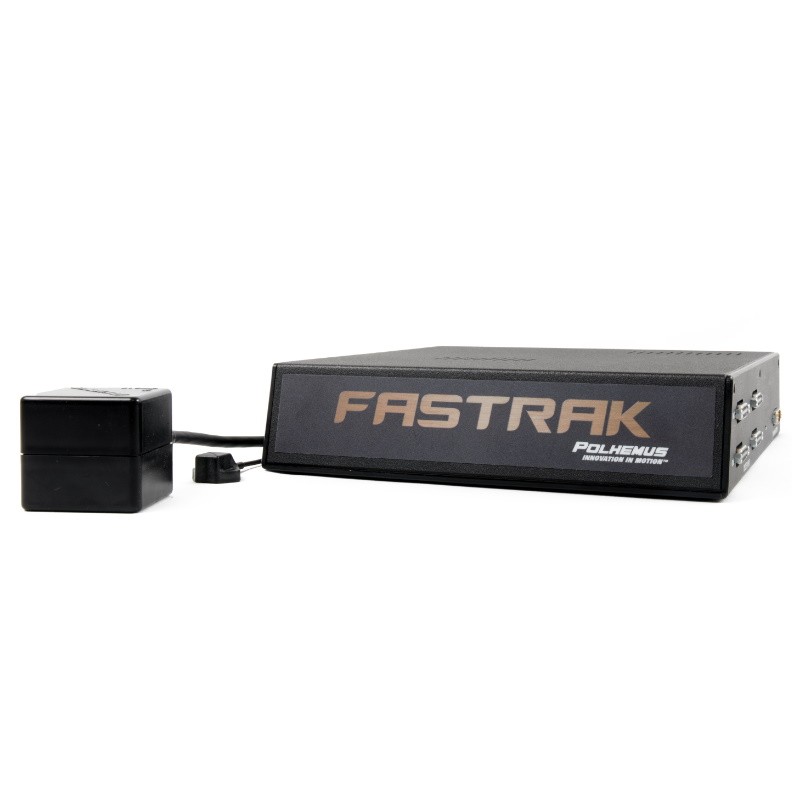
Suivi électromagnétique

Système Polhemus FASTRAK avec son émetteur et un capteur câblé
Polhemus FASTRAK
5 / Construire un système de RV5.1 Capture des mouvements

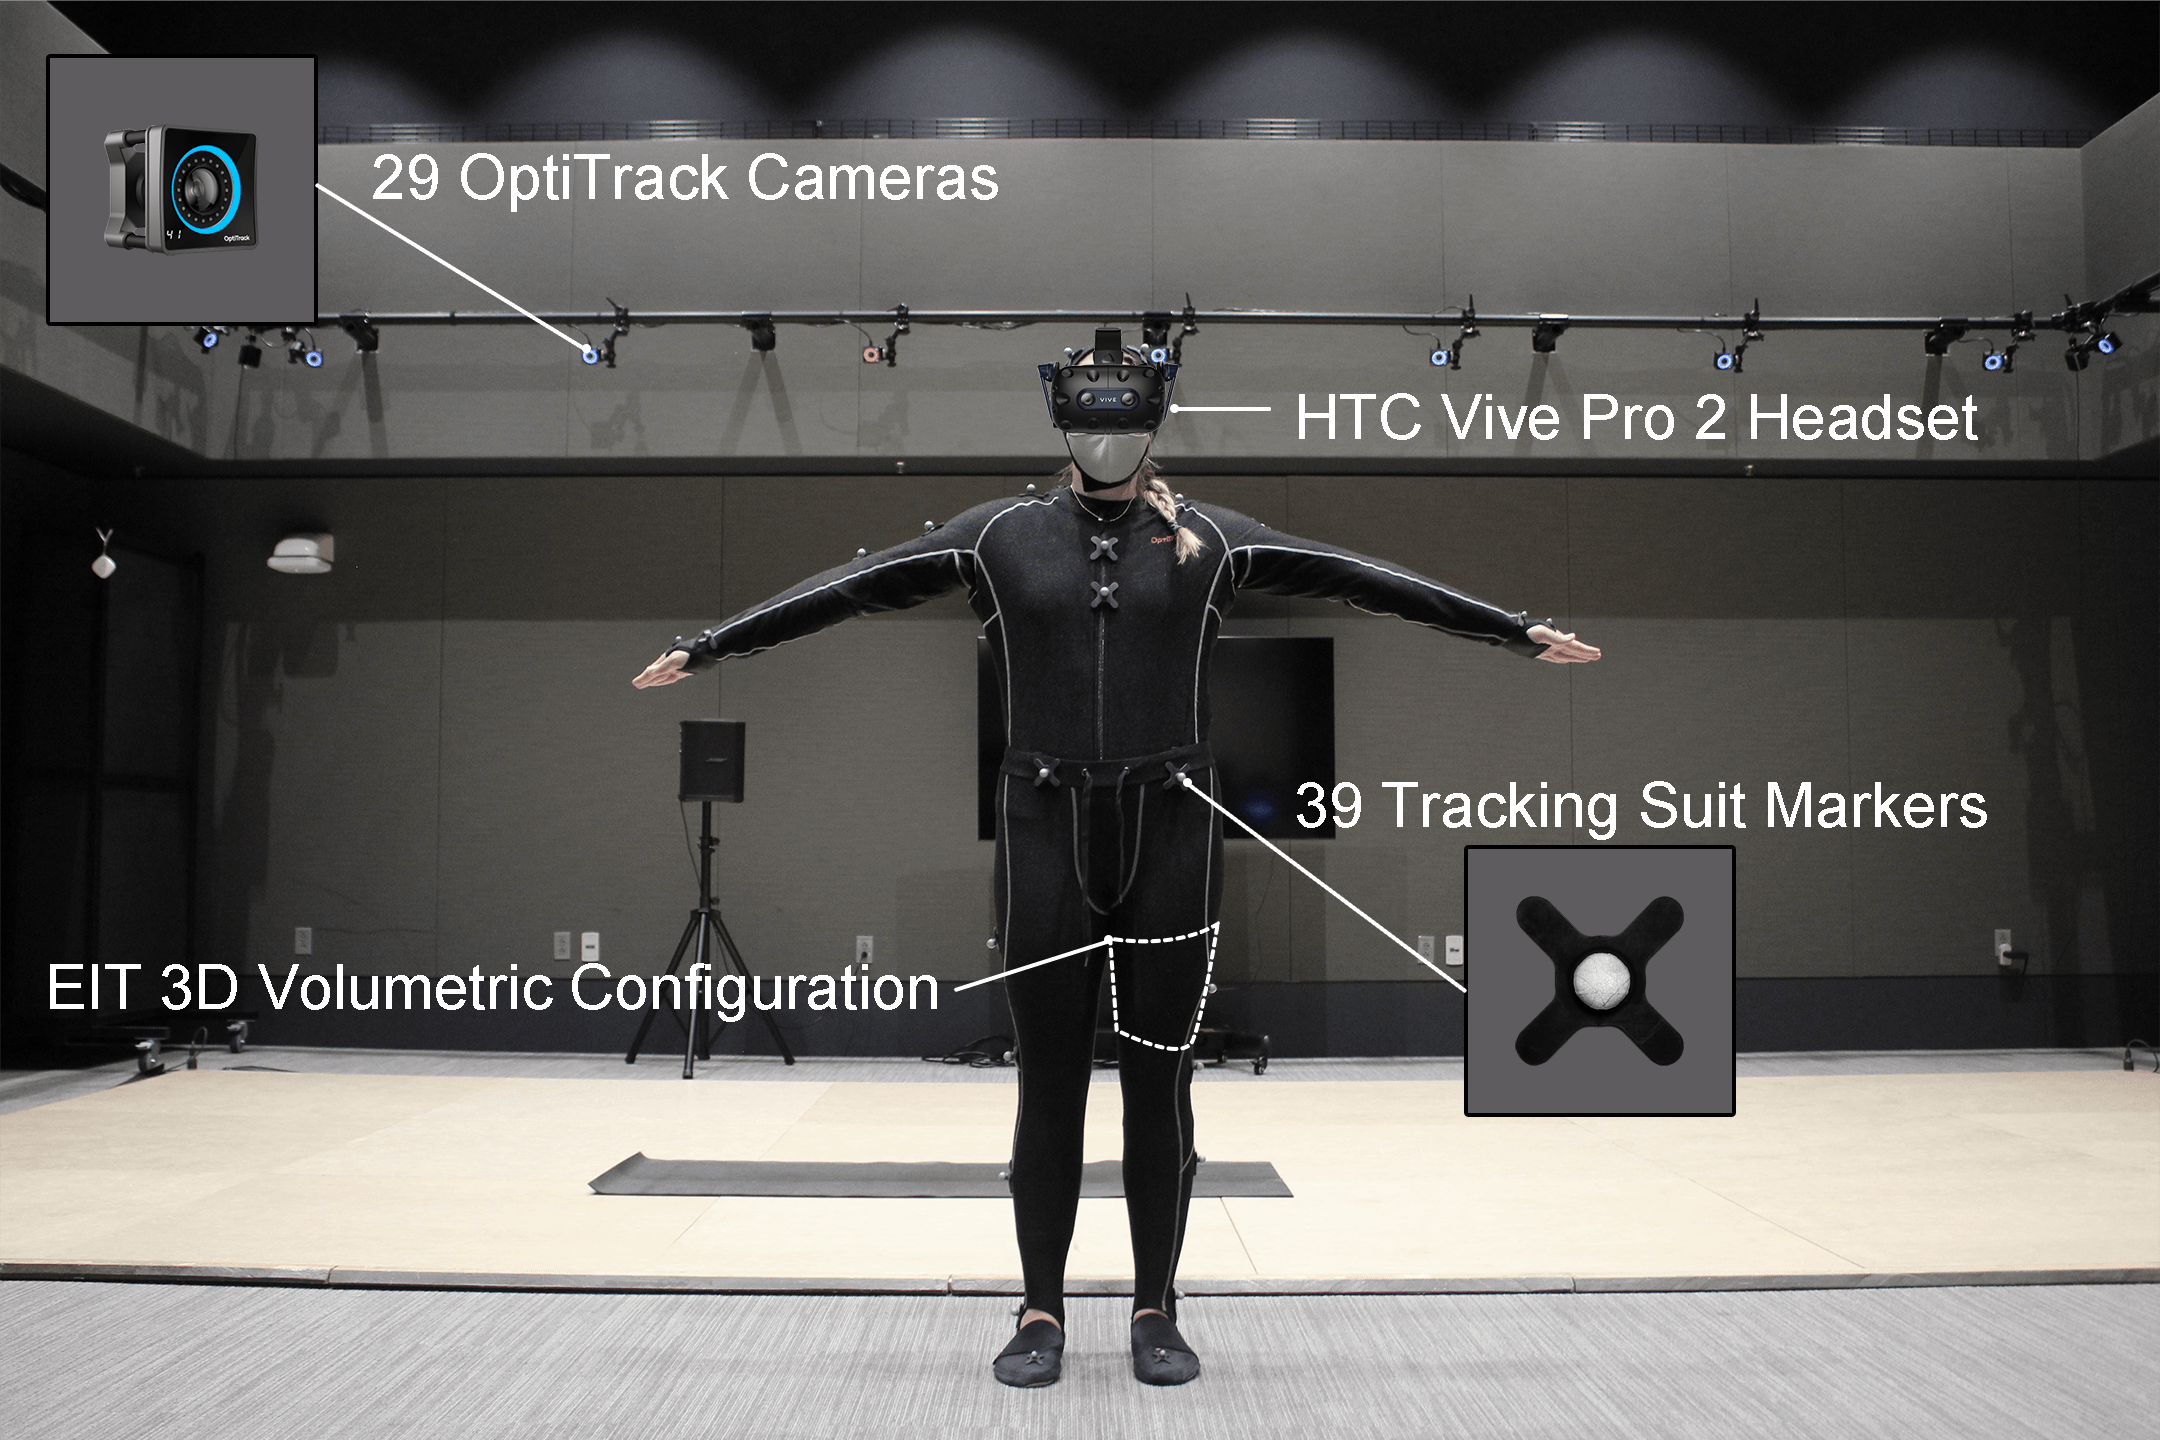
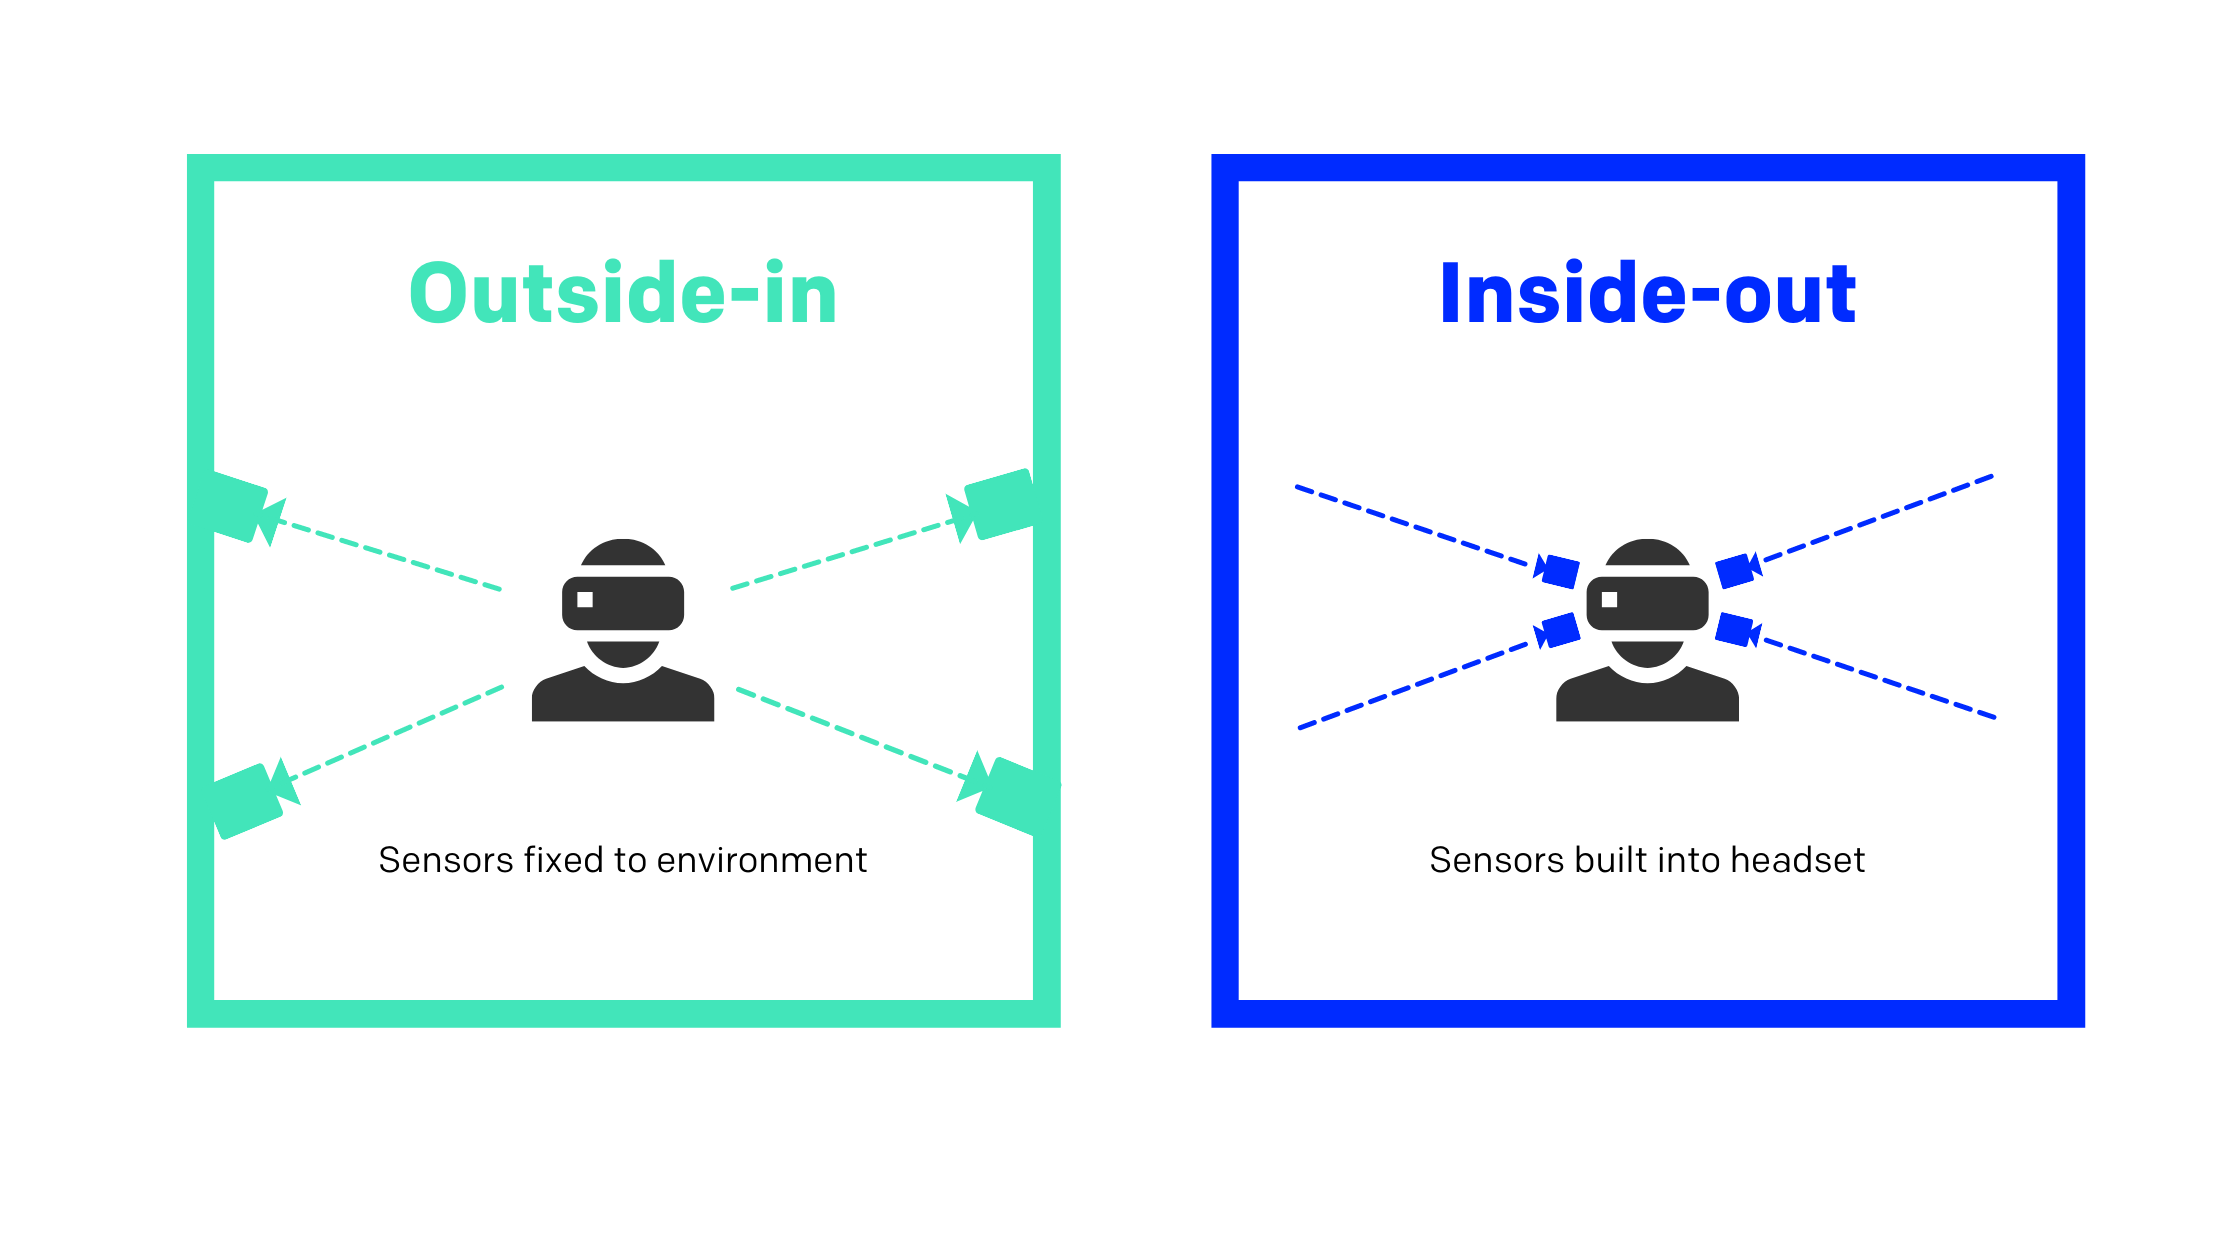
Inside-out et outside-in : principe

Deux schémas comparatifs : à gauche, les caméras sont fixées dans la pièce et observent le casque ; à droite, les caméras sont portées par le casque et observent l’environnement.
Outside-in : caméras externes. Inside-out : caméras embarquées.
5 / Construire un système de RV5.1 Capture des mouvements

Suivi inside-out et outside-in

DispositionObservationsLimite typique
Inside-outCapteurs portés par l’appareil suiviNécessite des observations environnementales utilisables
Outside-inDes capteurs externes observent les objets suivisNécessite une couverture et une ligne de vue
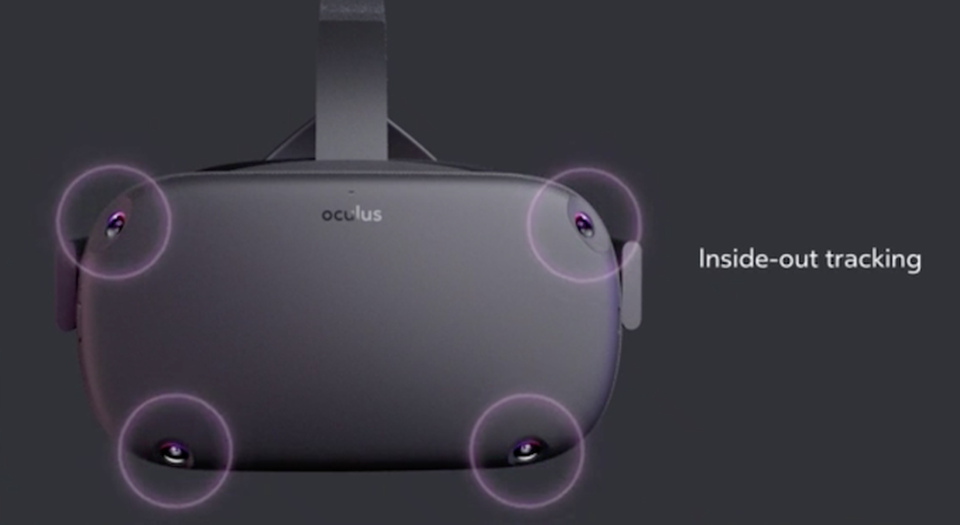
Les quatre caméras embarquées du Quest, entourées en violet
Inside-out : caméras sur le casque (Quest)
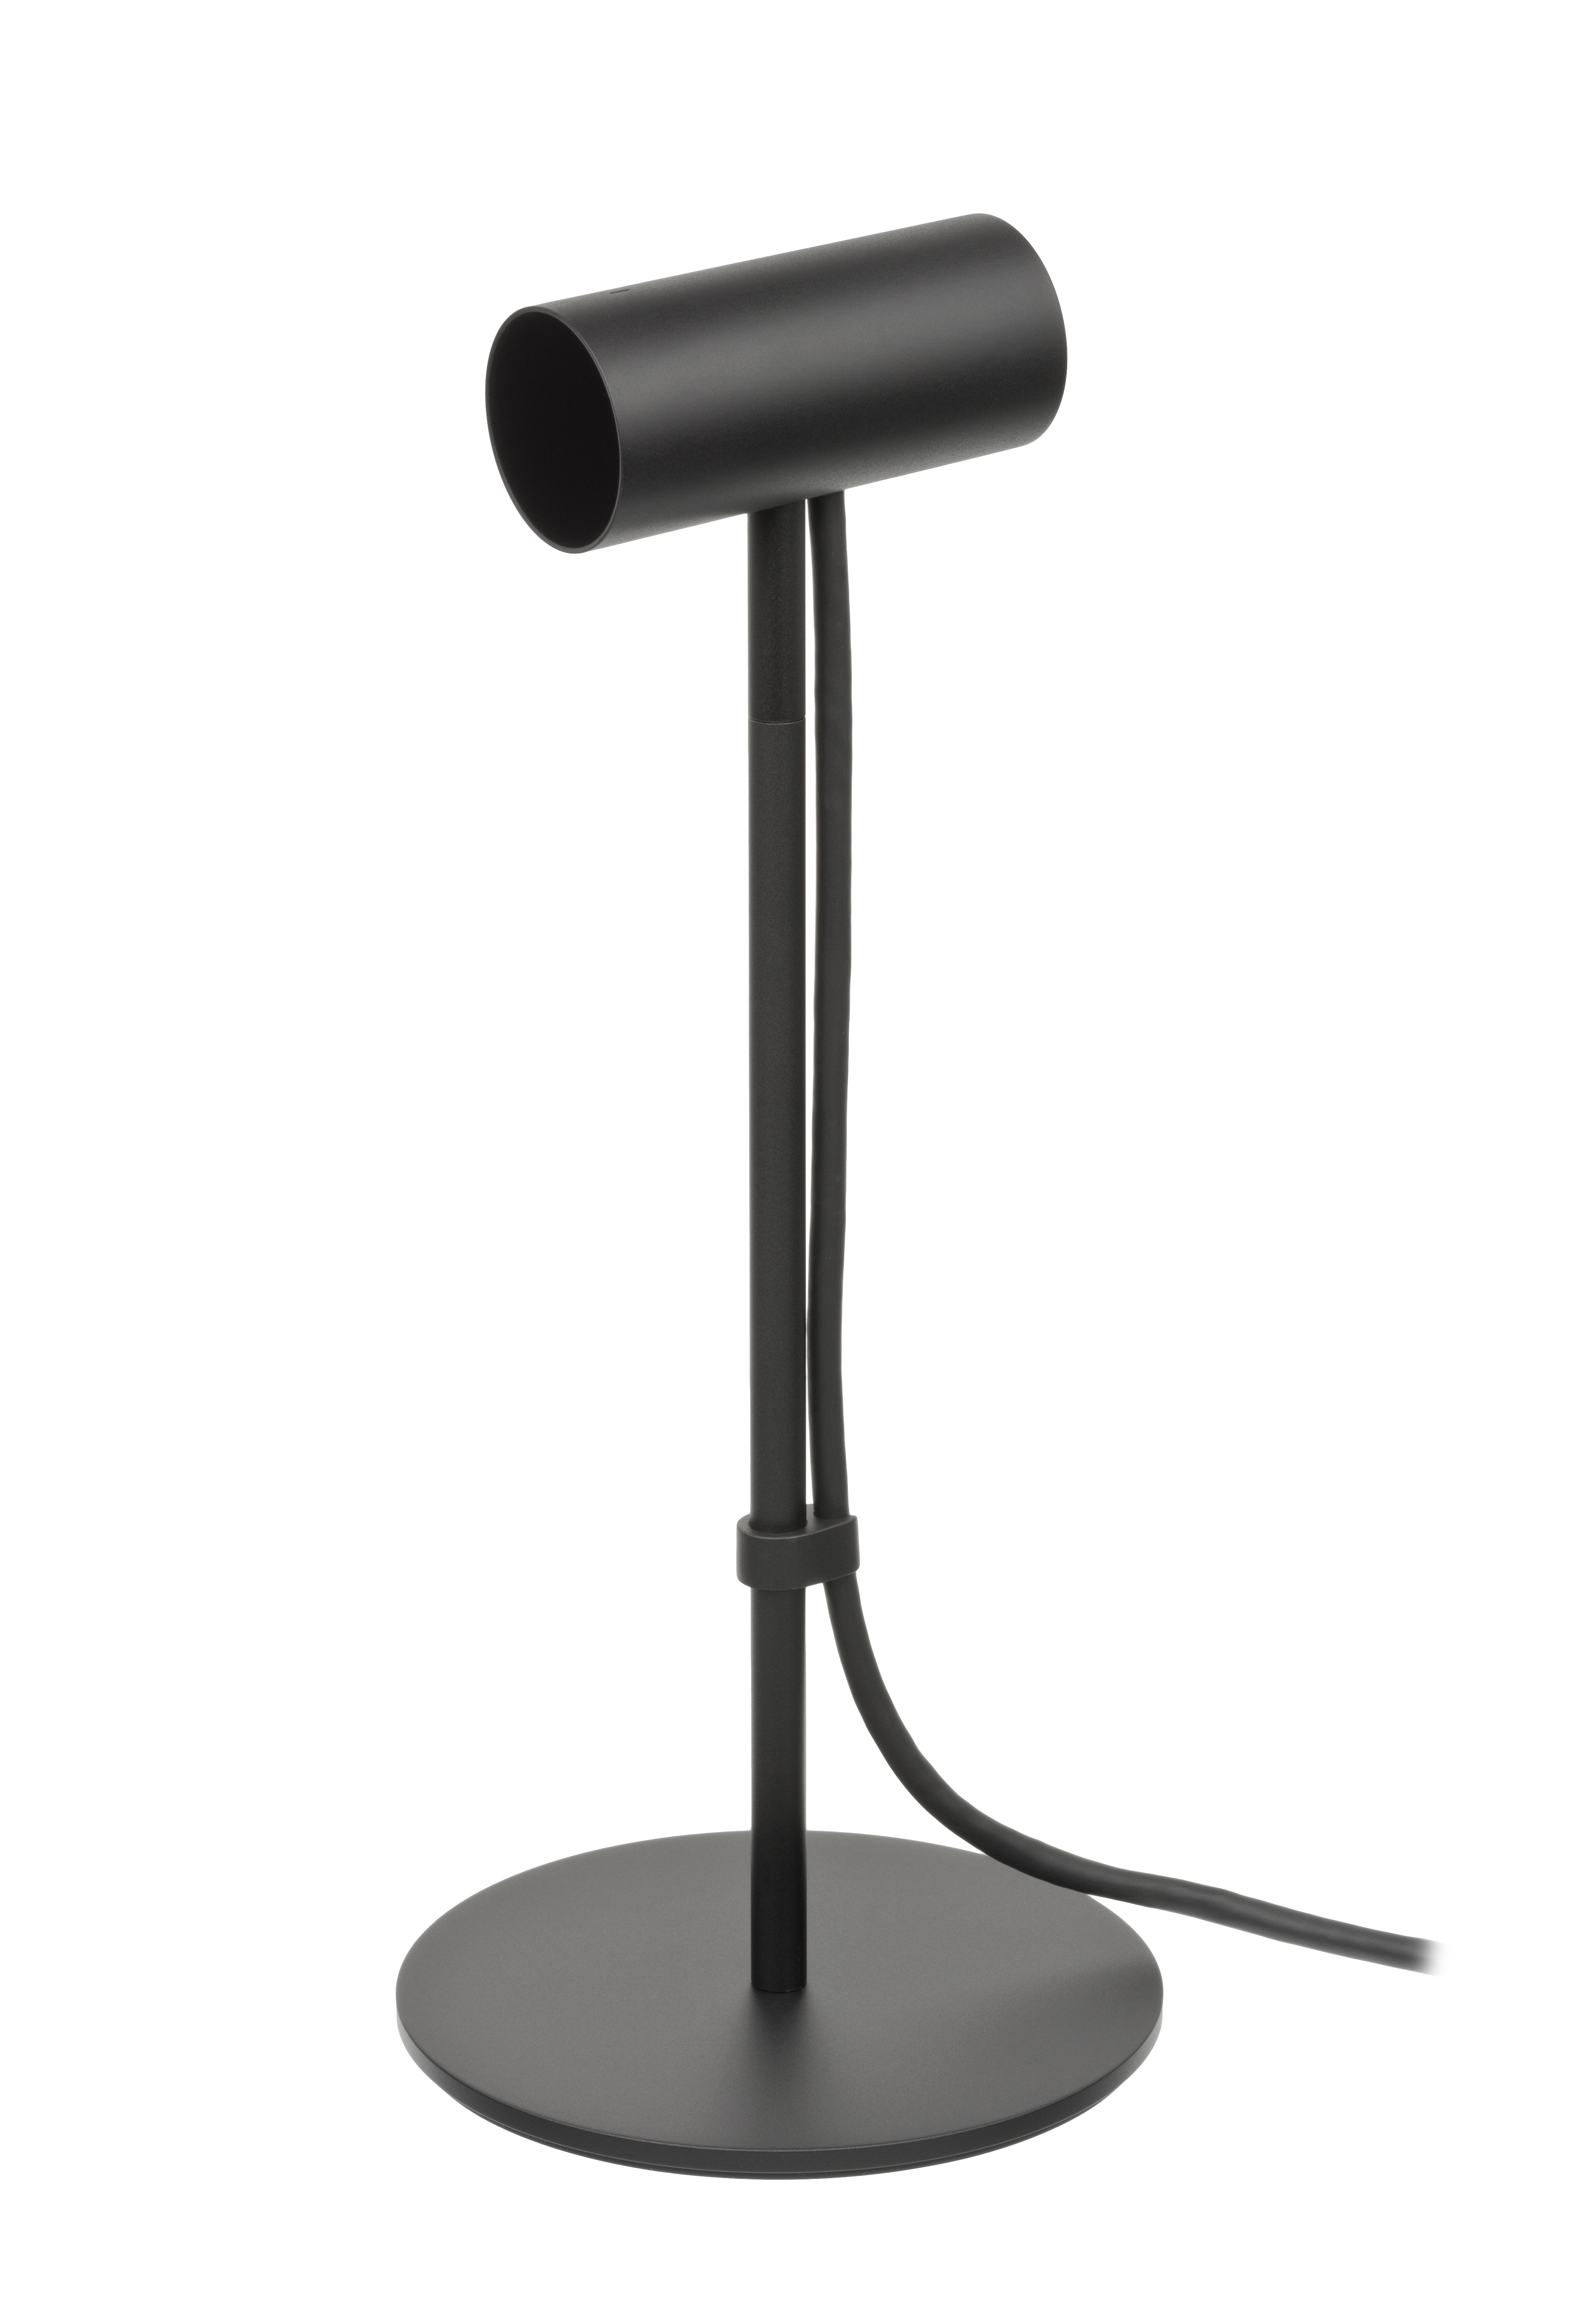
Caméra de suivi externe du Rift CV1 sur son pied
Outside-in : caméra dans la pièce (Rift CV1)
5 / Construire un système de RV5.1 Capture des mouvements

Fusion de capteurs

Des changements locaux rapides

Mesures inertielles

Référence externe

Observations optiques ou autres

Estimation combinée

Pose avec dérive réduite

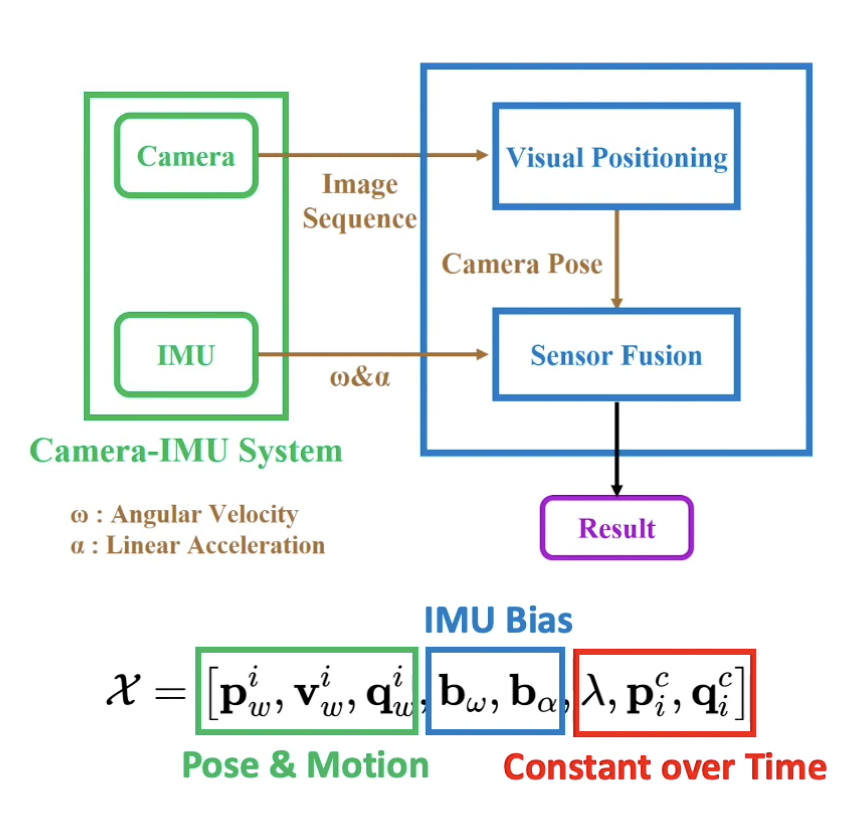
Les images d’une caméra et les mesures d’une centrale inertielle convergent vers un module de fusion qui estime la pose.
Exemple de fusion caméra–IMU
5 / Construire un système de RV5.1 Capture des mouvements

Fusion de capteurs : OKVIS

5 / Construire un système de RV5.1 Capture des mouvements

Qualité du suivi

Précision

Proximité avec la pose de référence

Gigue

Variation rapide autour d’une estimation

Dérive

Accumulation de déplacements au fil du temps

Perte et récupération

Comportement lorsque les observations disparaissent

5 / Construire un système de RV5.1 Capture des mouvements

Les contrôleurs

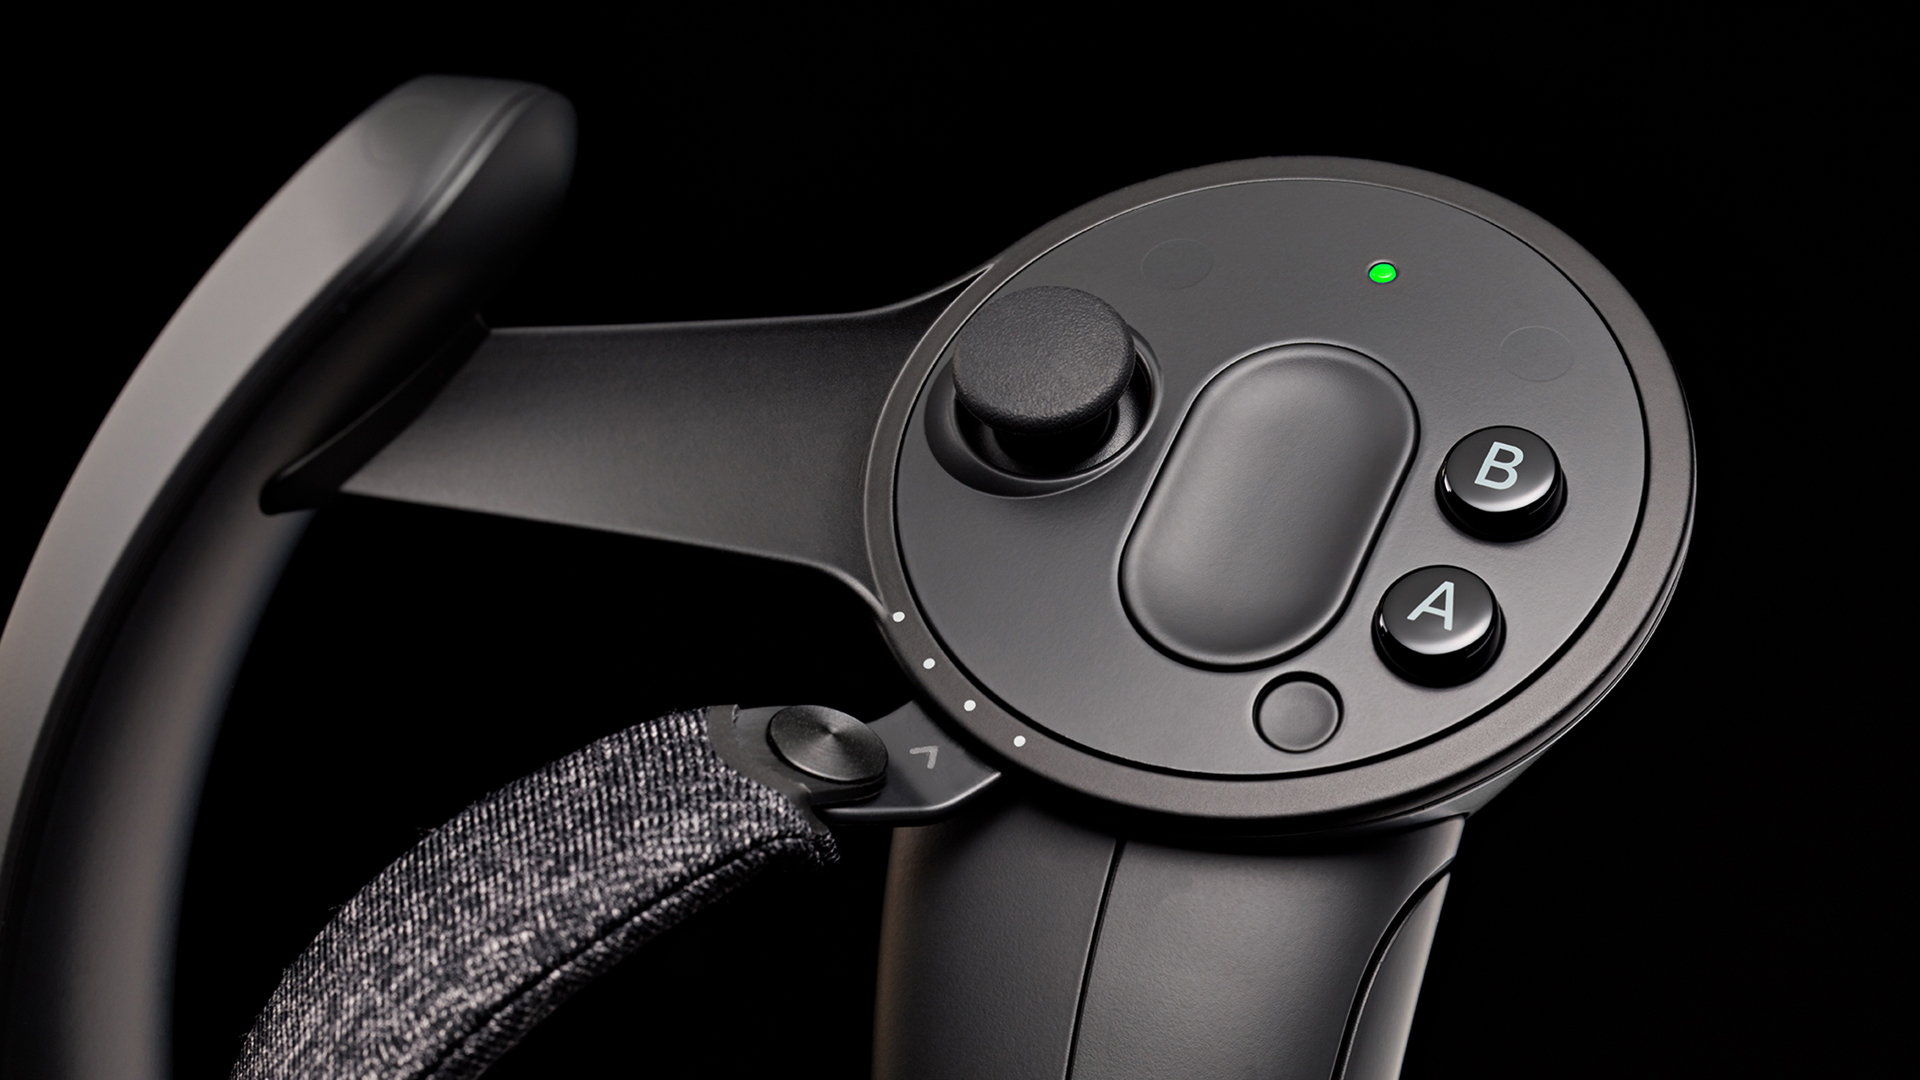
Half-Life: Alyx

Gros plan d’un contrôleur Valve Index avec ses boutons et sa poignée
Valve Index
5 / Construire un système de RV5.1 Capture des mouvements

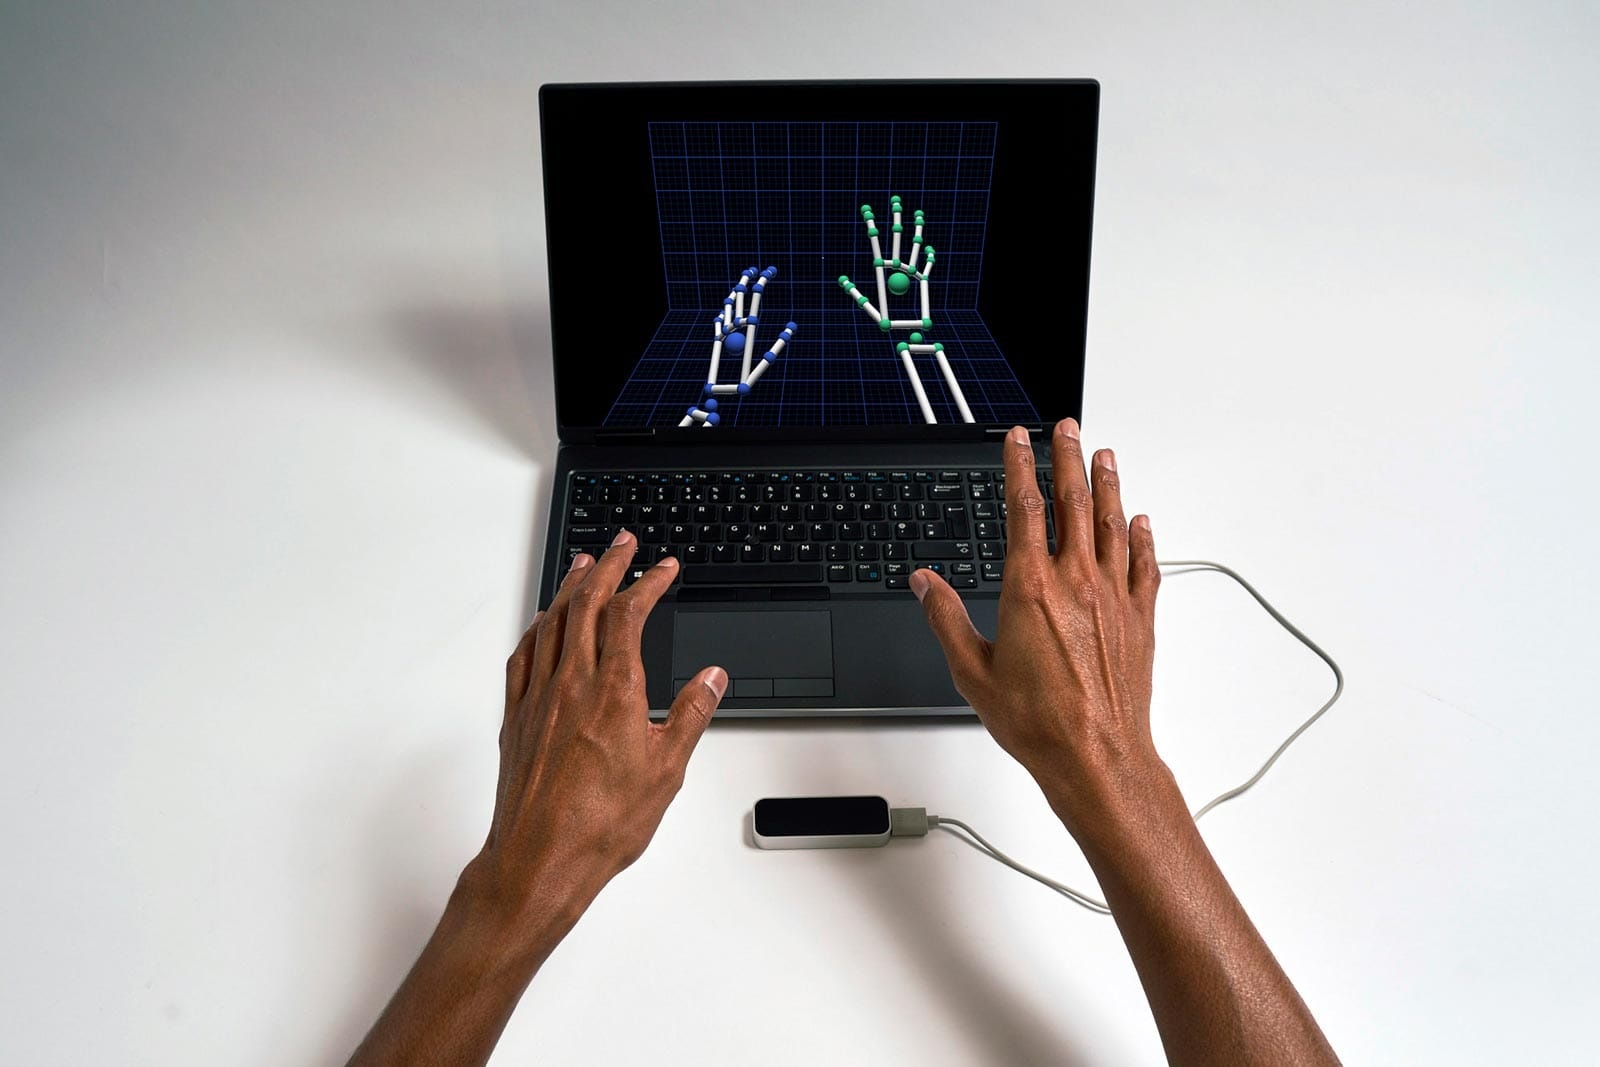
Le suivi des mains

Silhouette · Ultraleap

Capteur Leap Motion et représentation des articulations des mains sur un écran
Leap Motion
5 / Construire un système de RV5.1 Capture des mouvements

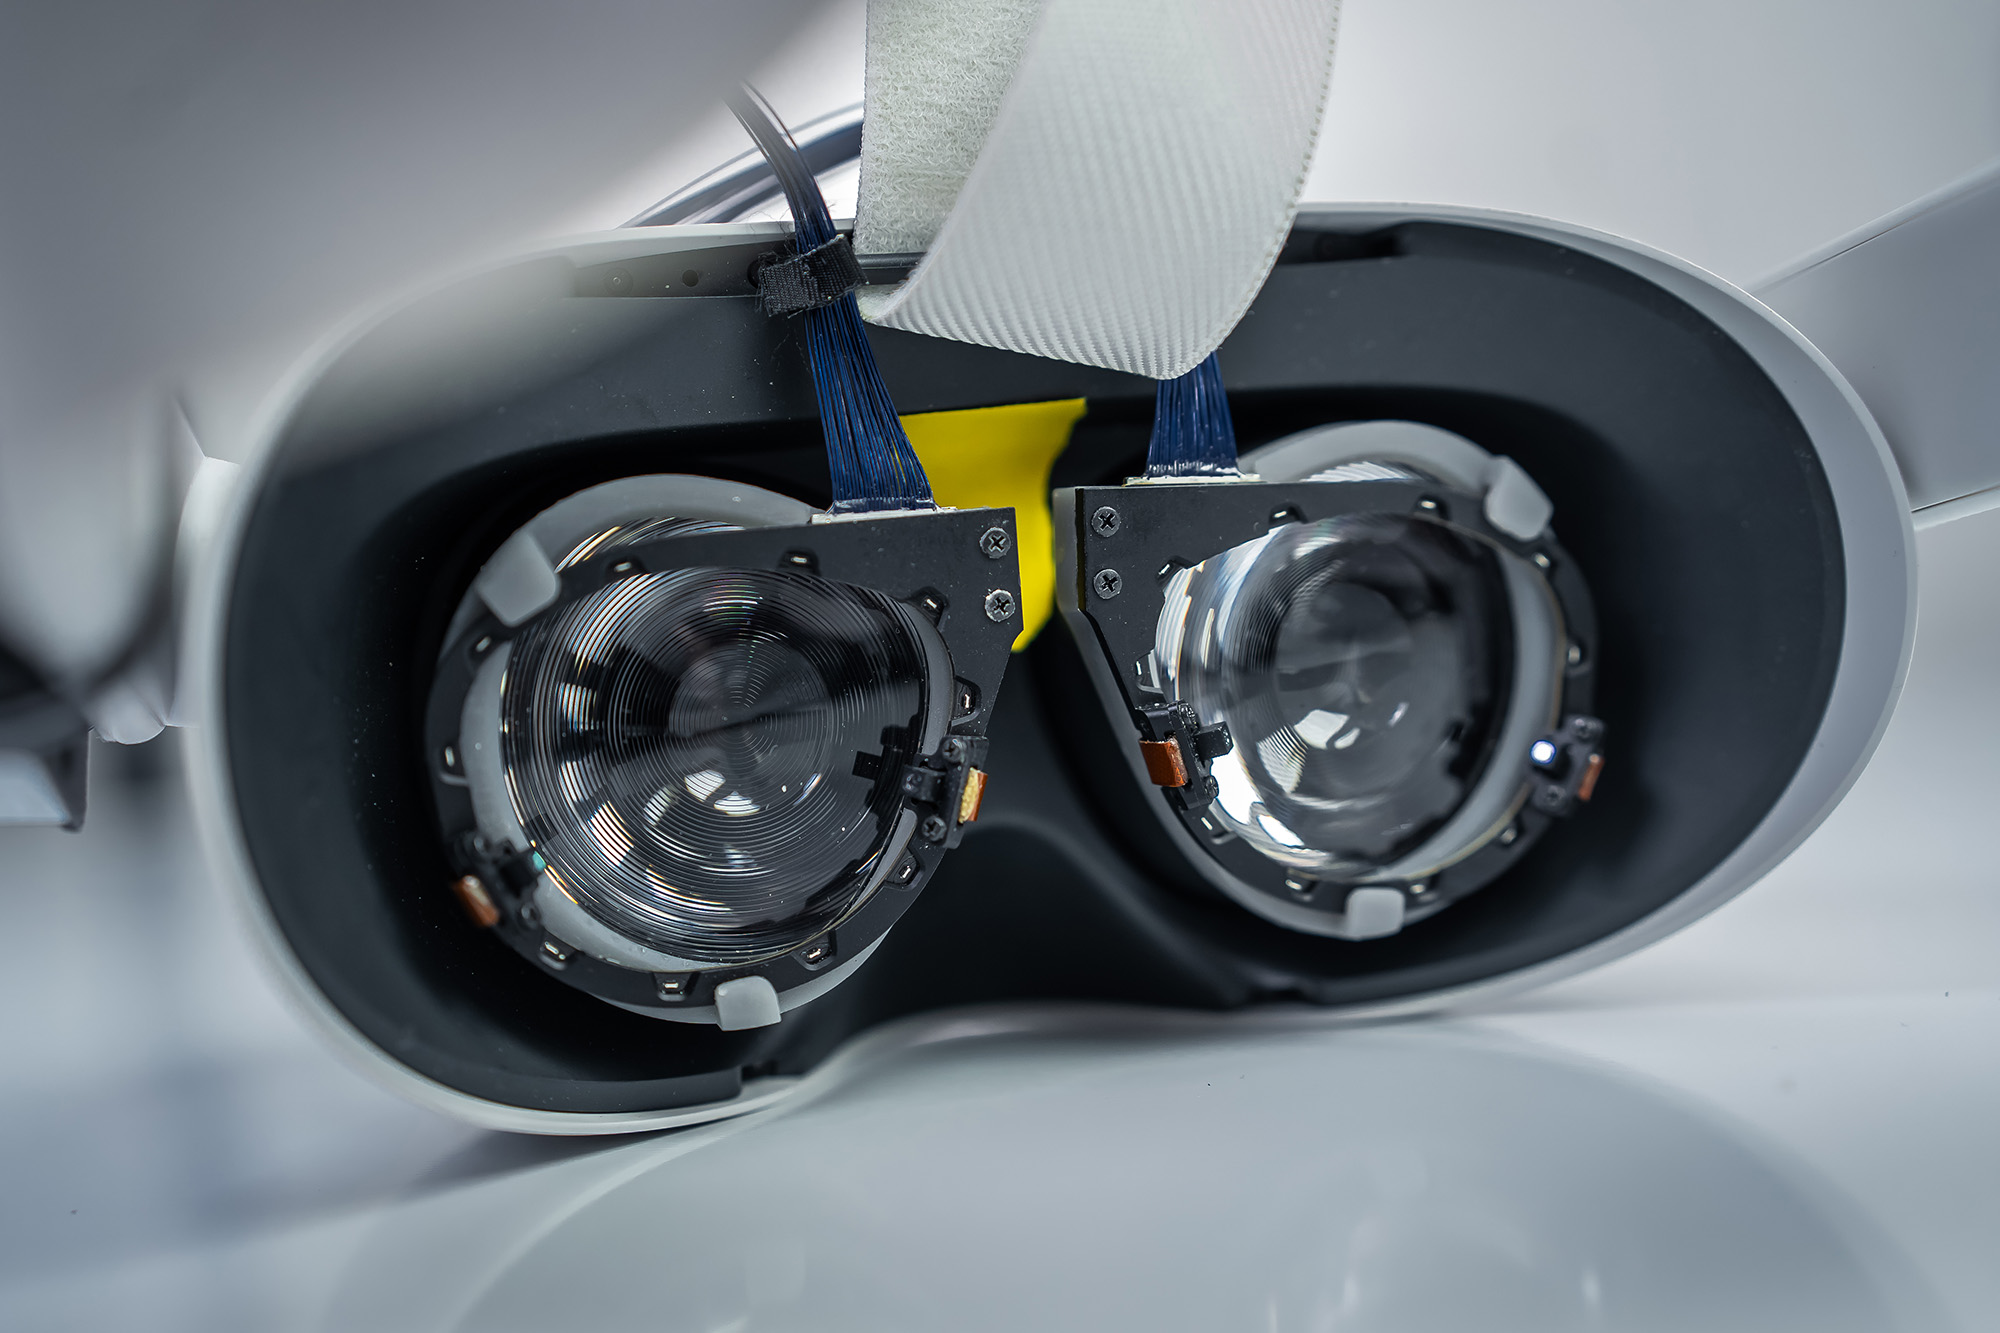
Le suivi oculaire

Tobii VR Integration Demo

Capteurs de suivi oculaire intégrés autour des lentilles d’un casque de RV
Tobii
5 / Construire un système de RV5.1 Capture des mouvements

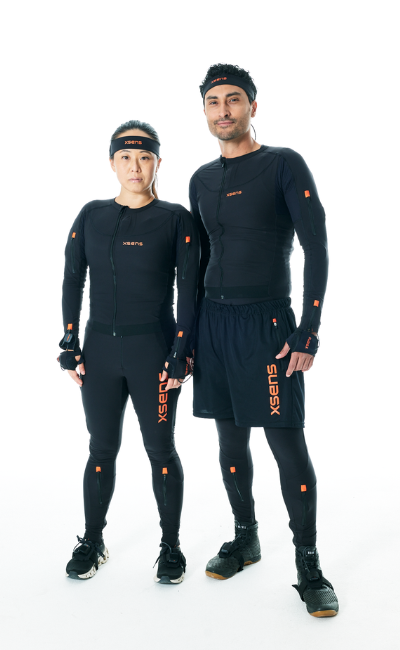
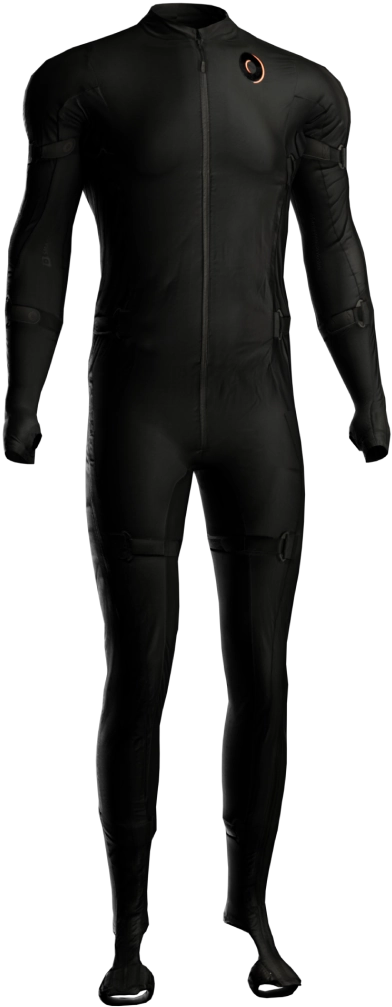
Le suivi du corps

Rokoko · Smartsuit Pro II

Combinaison de capture du corps Rokoko Smartsuit Pro II
Smartsuit Pro II
5 / Construire un système de RVPartie 2 sur 2

5.2

Restitutions sensorielles

5 / Construire un système de RV5.2 Restitutions sensorielles · Vision

Stimulation visuelle

Faire percevoir une scène, sa profondeur et ses changements de point de vue

5 / Construire un système de RV5.2 Restitutions sensorielles · Vision

Les familles d’affichage visuel

Visiocasques

Un affichage porté devant les yeux

Projection et écrans

Une surface physique partagée ou entourant l’utilisateur

Réalité augmentée

Le monde réel reste visible avec du contenu ajouté

5 / Construire un système de RV5.2 Restitutions sensorielles · Vision

Visiocasque : FlyVIZ

5 / Construire un système de RV5.2 Restitutions sensorielles · Vision

Projection immersive : une CAVE

Œil gaucheŒil droitObjet virtuelPlan d'affichageDisparité
5 / Construire un système de RV5.2 Restitutions sensorielles · Vision

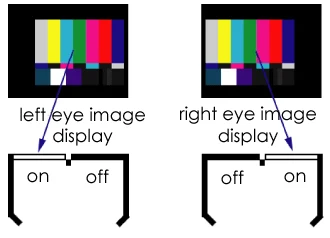
Stéréo active : lunettes à obturateurs

Lunettes à obturateur actif
Alternance des vues gauche et droite, synchronisée avec les lunettes
5 / Construire un système de RV5.2 Restitutions sensorielles · Vision

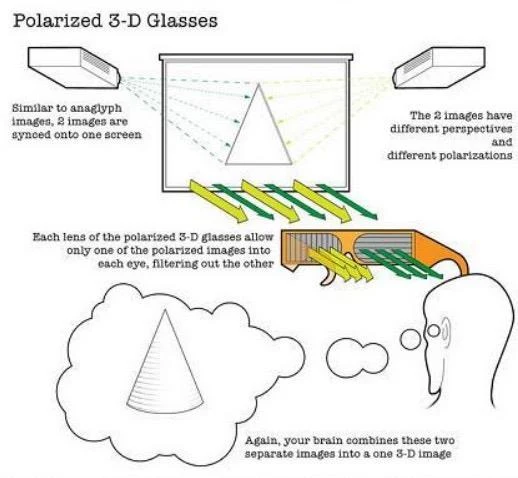
Stéréo passive : polarisation

Séparation basée sur la polarisation
Deux polarisations, une vue pour chaque œil
5 / Construire un système de RV5.2 Restitutions sensorielles · Vision

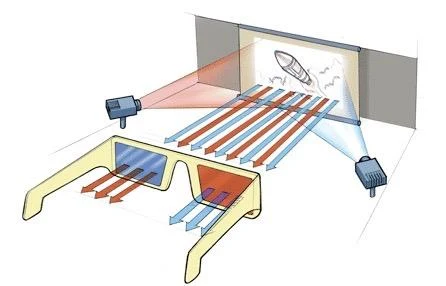
Stéréo par anaglyphes

Séparation anaglyphe
Séparation des vues par filtres colorés
5 / Construire un système de RV5.2 Restitutions sensorielles · Vision

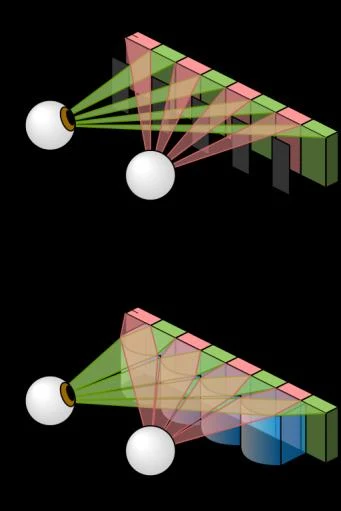
Affichage autostéréoscopique

Un exemple autostéréoscopique
Des vues dirigées vers chaque œil, sans lunettes
5 / Construire un système de RV5.2 Restitutions sensorielles · Vision

Projection multi-utilisateurs : C1x6

5 / Construire un système de RV5.2 Restitutions sensorielles · Vision

Techniques de réalité augmentée

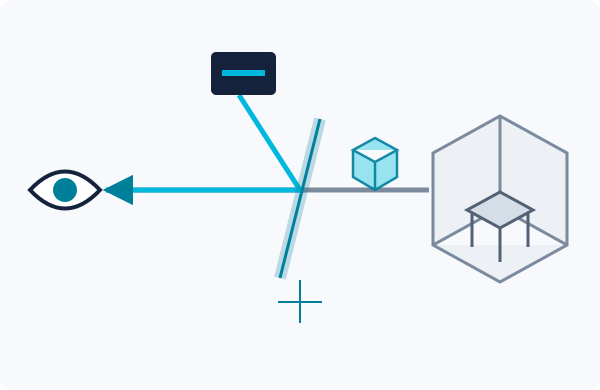
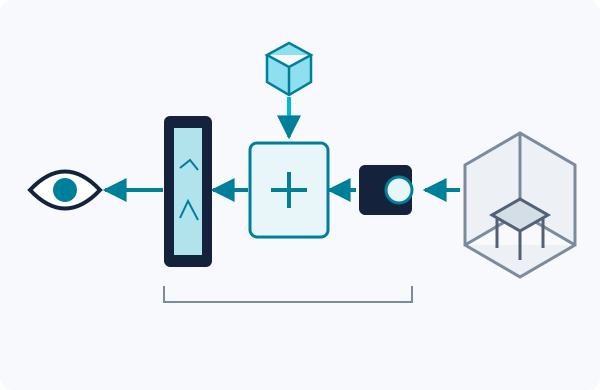
Optical see-through

Vision optique directe

La lumière du monde réel traverse une optique transparente jusqu’à l’œil ; un projecteur ajoute une image virtuelle sur le trajet optique.

Lumière du réel + contenu virtuel ajouté optiquement

Video see-through

Vision par retour vidéo

Une caméra filme la scène réelle ; un traitement y ajoute les éléments virtuels avant de présenter le résultat sur un écran opaque.

Caméra → composition → écran → œil

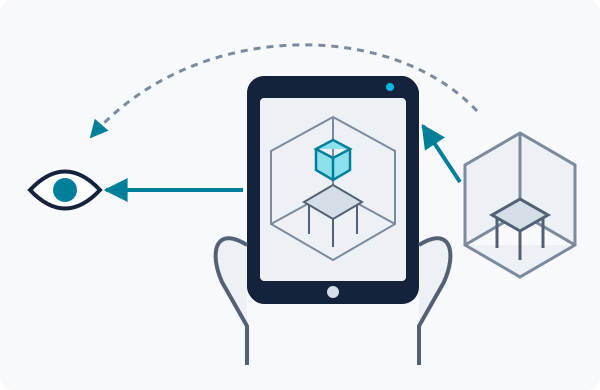
Handheld display

Téléphone ou tablette

Une tablette tenue à la main filme le cadre réel et affiche un objet virtuel ajouté à la scène ; le monde physique reste visible autour de l’appareil.

L’écran devient une fenêtre sur la scène augmentée

5 / Construire un système de RV5.2 Restitutions sensorielles · Vision

Réalité augmentée : exemples

Vision optique directe : HoloLens

Téléphone : ARKit

5 / Construire un système de RV5.2 Restitutions sensorielles · Audition

Stimulation auditive

Faire entendre des événements et localiser leurs sources dans l’espace

5 / Construire un système de RV5.2 Restitutions sensorielles · Audition

Les familles de restitution sonore

Casque audio

Rendu binaural destiné aux deux oreilles

Haut-parleurs

Sources physiques et réseaux de restitution spatiale

5 / Construire un système de RV5.2 Restitutions sensorielles · Audition

Son 3D : démonstration

À écouter au casque · activer le son

5 / Construire un système de RV5.2 Restitutions sensorielles · Toucher et efforts

Stimulation haptique

Faire sentir les contacts, les vibrations et la résistance des objets

5 / Construire un système de RV5.2 Restitutions sensorielles · Toucher et efforts

Les familles de restitution haptique

Retour cutané

Vibrations, pression et stimulation de la peau

Retour kinesthésique

Forces et résistance appliquées au mouvement

5 / Construire un système de RV5.2 Restitutions sensorielles · Toucher et efforts

Retour cutané avec contact

Manette vibrante : Joy-Con

Gilet vibrant : bHaptics

5 / Construire un système de RV5.2 Restitutions sensorielles · Toucher et efforts

Retour cutané sans contact

Jets d’air : AIREAL

Ultrasons : Touchable Holography

5 / Construire un système de RV5.2 Restitutions sensorielles · Toucher et efforts

Bras à retour d’effort

Stylet : PHANTOM Premium 1.5

Bras : Haption Virtuose 6D

5 / Construire un système de RV5.2 Restitutions sensorielles · Toucher et efforts

Retour d’effort : exemples

Câbles : SPIDAR-8

Gants : SenseGlove Nova 2

5 / Construire un système de RV5.2 Restitutions sensorielles · Toucher et efforts

Assistance à l’effort selon l’activité musculaire

5 / Construire un système de RV5.2 Restitutions sensorielles · Posture et mouvement

Stimulation proprioceptive

Faire ressentir la position et le mouvement de son propre corps

5 / Construire un système de RV5.2 Restitutions sensorielles · Posture et mouvement

Les familles d’interfaces de mouvement

Marche active

Tapis, surfaces mobiles et dispositifs sphériques

Mouvement accompagné

Appuis et mécanismes qui guident le corps

5 / Construire un système de RV5.2 Restitutions sensorielles · Posture et mouvement

Surface de marche mobile

5 / Construire un système de RV5.2 Restitutions sensorielles · Posture et mouvement

Interface de locomotion sphérique

5 / Construire un système de RV5.2 Restitutions sensorielles · Posture et mouvement

Surface d'appui mobile

5 / Construire un système de RV5.2 Restitutions sensorielles · Équilibre

Stimulation vestibulaire

Susciter une sensation d’accélération ou de bascule

5 / Construire un système de RV5.2 Restitutions sensorielles · Équilibre

Les familles de stimulation vestibulaire

Mouvement physique

Plateformes qui accélèrent ou inclinent le participant

Stimulation galvanique

Interfaces électriques étudiées en recherche

5 / Construire un système de RV5.2 Restitutions sensorielles · Équilibre

Plateformes de mouvement : siège et hexapode

Siège : Motion Platform V3

Hexapode : PS-6TL-250

5 / Construire un système de RV5.2 Restitutions sensorielles · Équilibre

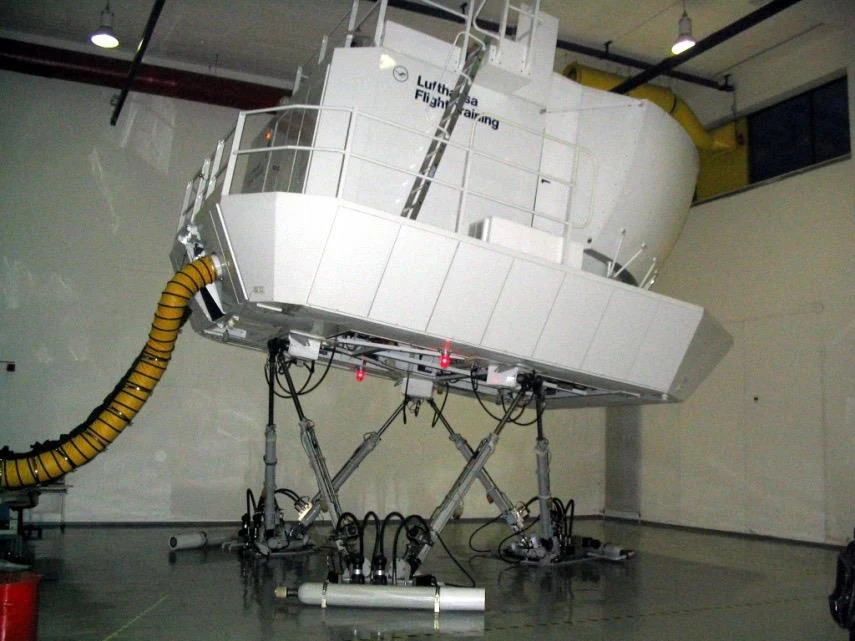
Plateforme robotisée : simulateur du DLR

5 / Construire un système de RV5.2 Restitutions sensorielles · Équilibre

Stimulation vestibulaire galvanique

5 / Construire un système de RV5.2 Restitutions sensorielles · Odorat

Stimulation olfactive

Faire percevoir une odeur associée à un objet ou à un environnement

5 / Construire un système de RV5.2 Restitutions sensorielles · Odorat

Les familles d’interfaces olfactives

Diffusion dans l’espace

Une odeur est libérée dans l’environnement

Diffusion de proximité

Un dispositif porté ou approché du nez

5 / Construire un système de RV5.2 Restitutions sensorielles · Odorat

Restitution olfactive : aBio

5 / Construire un système de RV5.2 Restitutions sensorielles · Goût

Stimulation gustative

Faire percevoir des saveurs ou modifier la flaveur d’un aliment

5 / Construire un système de RV5.2 Restitutions sensorielles · Goût

Les familles d’interfaces gustatives

Substances sapides

Solutions ou gels mis en contact avec la langue

Modulation électrique

Électrodes ou contrôle du transport des substances

Approches multisensorielles

Modifier la flaveur perçue par la vision et l’odorat
5 / Construire un système de RV5.2 Restitutions sensorielles · Goût

Restitution gustative : Norimaki Synthesizer